طور مهندسون أمريكيون روبوتا صغيرا يحاكي حركة الضفدع ، مزودا بأرجل مرنة ساعدته على التفوق على نموذج مماثل مزود بأطراف صلبة في جميع أنواع الأسطح الستة التي خضع للاختبار عليها.
وتواجه الروبوتات الصغيرة صعوبة في التحرك فوق بعض الأسطح مثل العشب والرمال، لكن التصميم الجديد أظهر قدرة أكبر على تجاوز هذه العوائق بفضل آلية حركة تعتمد على أرجل غير تقليدية.
ونشرت نتائج الدراسة في مجلة Science Advances.
آلية قفز مبتكرة
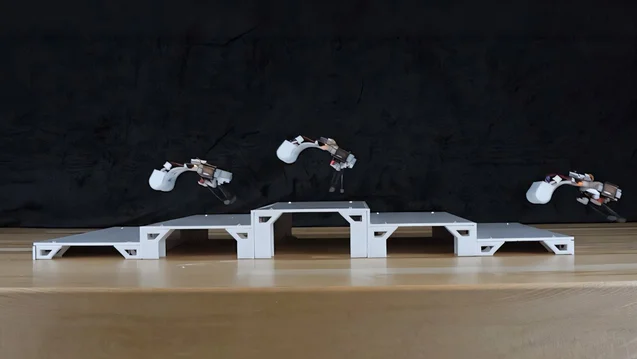
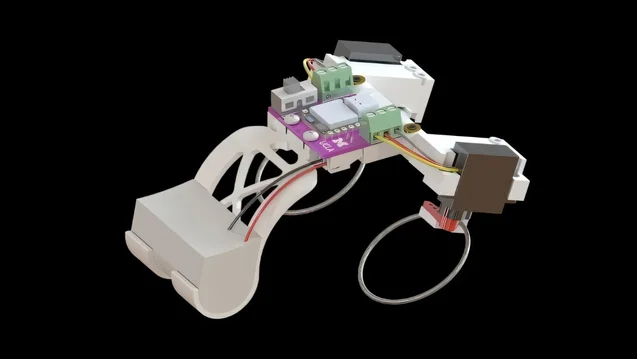 روبوت يحاكي حركة الضفدع ( مصدر الصور: UCLA )
يبلغ طول الروبوت نحو 11 سنتيمترا، بينما تبلغ كتلته 98.2 غراما.
وثبت في الجزء الخلفي منه قضيبان مرنان منحنيان على شكل حلزوني. وتعمل محركات صغيرة على لي أطراف القضيبين، ما يؤدي إلى تخزين الطاقة تدريجيا.
وعند الوصول إلى نقطة معينة، يغير القضيبان شكلهما بسرعة، ويدفعان الروبوت إلى الأمام بقوة.
وتشبه هذه الآلية فكرة شد الزنبرك، إذ يعمل المحرك الصغير ببطء على تخزين الطاقة، ثم تطلق هذه الطاقة خلال فترة قصيرة لإنتاج حركة سريعة.
تصميم الأرجل المرنة
يمكن للقضيب المرن أن يغير شكله أيضا بصورة تدريجية، لذلك كان على الباحثين تحديد الشكل الهندسي المناسب للحصول على دفعة قوية وسريعة.
واستخدم الباحثون نماذج حاسوبية وتجارب بواسطة ذراع روبوتية لتحديد الظروف التي تسمح للآلية بتكرار دورة الحركة بصورة مستقرة.
وتعتمد بعض التصميمات الروبوتية الأخرى أيضا على استخدام الطاقة الناتجة عن تشوه المواد، إذ سبق لمهندسين تطوير روبوتات مصنوعة من البوليمرات قادرة على القفز عند تعرضها لضوء الأشعة تحت الحمراء.
تفوق على ستة أسطح
اختبر الباحثون روبوت الضفدع على ستة أسطح مختلفة، هي:
- الخشب
- القماش
- الأكريليك
- الجلد
- العشب
- الرمال
وبلغ متوسط سرعة الروبوت 2.46 ضعف طول جسمه في الثانية، مقابل 0.79 ضعف طول الجسم في الثانية للروبوت المزود بأرجل صلبة.
وعلى سطح الخشب، وصلت سرعته إلى 3.21 ضعف طول جسمه في الثانية، أي نحو 35 سنتيمترا في الثانية.
أما على القماش والعشب، فقد كاد الروبوت المنافس ذو الأرجل الصلبة يتوقف تماما، بينما تمكن الروبوت المرن من مواصلة الحركة.
القفز وصعود الدرج
لم تقتصر قدرات الروبوت على الحركة فوق الأسطح المختلفة، إذ تمكن أيضا من الصعود والنزول على درجات صغيرة باستخدام القفز.
كما استطاع تنفيذ شقلبة خلفية أثناء الحركة.
وبعد تزويده بزعانف مرنة، أصبح قادرا على السباحة أيضا.
التحكم في اتجاه الحركة
تمكن الباحثون من التحكم في اتجاه الروبوت من خلال تغيير تردد حركة الرجل اليمنى مقارنة بالرجل اليسرى.
وعند تزويده بأجهزة استشعار للضوء، أصبح الروبوت قادرا على التحرك بشكل مستقل باتجاه مصدر الإضاءة.
وتوضح هذه التجارب أن آلية الأرجل المرنة لا تساعد الروبوت على القفز فقط، بل يمكن استخدامها أيضا للتحكم في الحركة والتنقل على أسطح وبيئات مختلفة.
روبوت بحجم ميليمترات
يرى الباحثون أن التصميم يمكن مستقبلا تصغيره إلى أحجام تصل إلى مستوى المليمترات.
لكن إمكانات هذه التقنية لا تزال في مرحلة التجارب، إذ جرى إثبات قدراتها الحالية باستخدام نموذج أولي مختبري.