يوفر استخدام الخلايا العصبية الحية أساسا لصناعة شرائح حاسوبية مزايا محتملة مهمة مقارنة بالأنظمة التقليدية، سواء من حيث كفاءة استهلاك الطاقة أو القدرة على التكيف. فعلى الرغم من التطور الكبير الذي وصل إليه الذكاء الاصطناعي، يحتاج الدماغ البشري إلى طاقة أقل بكثير للعمل، ولا يزال أكثر قدرة على التعامل مع المواقف غير المألوفة.
ويأتي أحدث عرض عملي لهذه التكنولوجيا البيولوجية من علماء في شركة كورتكال لابس (Cortical Labs) الأسترالية، الذين زودوا كلبا روبوتيا بخلايا عصبية نمت في المختبر، وأصبحت قادرة على توجيهه نحو هدف محدد على خريطة بسيطة.
ومن خلال تنمية الخلايا العصبية مباشرة على شريحة إلكترونية، وتزويدها بأقطاب كهربائية تتيح تبادل الإشارات في الاتجاهين، تمكن فريق الشركة من تحويل النشاط الكهربائي لمجموعة صغيرة من الخلايا العصبية إلى أوامر حركة للروبوت المتصل بها.
وقال بريت كاغان، الشريك المؤسس والرئيس التنفيذي لشركة كورتكال لابس: «يمثل الكلب الروبوتي عرضا بسيطا لكيفية إمكانية تطبيق التقدم في الأنظمة البيولوجية على أرض الواقع، لكنه يساعد على جعل هذه الإمكانات أكثر وضوحا وملموسية».
وأضاف: «على المدى البعيد، يمكن لهذا النهج أن يدعم تطوير الروبوتات والأنظمة ذاتية التحكم التي تحتاج إلى اتخاذ قرارات في بيئات واقعية لا يمكن التنبؤ بما سيحدث فيها».
كيف تتحكم الخلايا العصبية بالروبوت؟
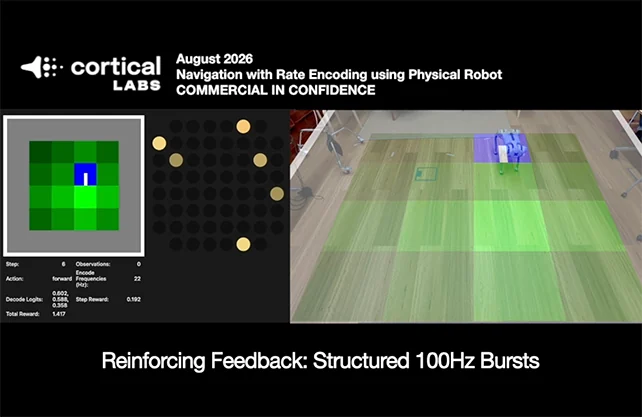 كلب روبوتي ( مصدر الصورة: Cortical Labs )
استخدم الباحثون حلقات متبادلة من الإشارات الكهربائية لتوجيه الروبوت نحو الهدف المحدد.
ولا تزال هذه التكنولوجيا في مراحلها الأولى، فهي ليست سريعة أو فعالة بصورة كبيرة حتى الآن. لكن من الممكن مستقبلا أن نشهد استخدام روبوتات تتحكم بها الخلايا العصبية في البيئات النائية أو الخطرة، أو في مساعدة البشر من خلال استجابات مخصصة تتحسن مع مرور الوقت والتعلم من التجارب.
وسبق لشركة كورتكال لابس أن أظهرت قدرة مجموعات من الخلايا العصبية على تنفيذ مهام حاسوبية، بما في ذلك لعبتي «بونغ» و«دووم». وتعمل الشركة الآن على توسيع نطاق هذه الفكرة لتشمل العالم المادي من خلال الروبوتات، بما يوفر بديلا محتملا للأنظمة الحاسوبية التقليدية.
وأوضح كاغان أن الروبوتات أصبحت آلات متطورة بشكل لافت في التحكم بحركاتها الجسدية، لكنها لا تزال تواجه صعوبات في مهام التحكم الأكثر تعقيدا، والتي تتطلب التعلم السريع أو التكيف عندما تتغير الظروف.
وأضاف: «إن القدرة على المشي والجري وتنفيذ الحركات البهلوانية أمر مذهل، لكن تحديد مكان تنفيذ الأفعال وتوقيتها لا يزال يمثل تحديا عند استخدام الأساليب التقليدية».
تجربة أخرى بالتعاون مع شركة هوندا
أجرت شركة كورتكال لابس عرضا تجريبيا مشابها بالتعاون مع معهد هوندا للأبحاث في أوروبا (Honda Research Institute Europe).
وفي هذه التجربة، جرى تنفيذ جميع العمليات داخل نظام افتراضي، لكن الهدف كان أيضا توجيه كيان افتراضي للتحرك داخل شبكة بسيطة بحثا عن مكافأة.
واعتمد الإعداد على المبدأ نفسه، إذ أرسلت إشارات كهربائية لتحفيز الخلايا العصبية الموجودة على شريحة إلكترونية، بينما أعادت الشريحة بدورها إرسال إشارات كهربائية خاصة بها.
ومن خلال تغيير خصائص الإشارات الكهربائية وتوفير معلومات راجعة عن تحركات الكيان الافتراضي، تمكن الباحثون من تدريب الشريحة البيولوجية وتفسير أنماط الحركة الصادرة عنها.
وعلى مدى أكثر من 4000 ساعة من التفاعلات مع الشريحة والكيان الافتراضي، اختبر الفريق البحثي ما يقرب من 1300 مجموعة مختلفة من الإشارات.
وقال دانيال تانبرغ، كبير العلماء في معهد هوندا للأبحاث في أوروبا: «يتيح لنا هذا التعاون البحثي دراسة أساليب مختلفة جذريا لتطوير الأنظمة الذكية».
وأضاف: «إن استخدام الخلايا الحية بوصفها أساسا لتنفيذ العمليات الحاسوبية ينطوي على تحديات كثيرة، لكنه يوفر أيضا إمكانات كبيرة من حيث كفاءة استهلاك الطاقة والقدرة على تحمل الظروف المختلفة والتكيف معها. ويمكننا الآن البدء في دراسة هذه الإمكانات وتقييمها».
التحدي المقبل: تطوير شرائح أكثر تعقيدا
لا يزال هذا المجال يعتمد بدرجة كبيرة على التجربة والخطأ، وتتمثل الخطوات التالية للباحثين في زيادة حجم هذه الشرائح وتطوير قدرتها على تنفيذ مهام أكثر تعقيدا خلال وقت أقصر.
فالروبوتات المستخدمة في العالم الحقيقي ستحتاج إلى تنفيذ مهام تتجاوز بكثير مجرد التنقل داخل شبكة بسيطة.
ويهدف الباحثون أيضا إلى فهم المزيد عن كيفية احتفاظ الشرائح المعتمدة على الخلايا العصبية بالمعلومات، وطبيعة ما يمكن أن تمتلكه من خصائص شبيهة بالذاكرة.
وقال جونسون تشو، مهندس برمجيات الأبحاث في شركة كورتكال لابس: «لا يتمثل التحدي في مجرد تنمية الخلايا العصبية على السيليكون، بل في إيجاد طرق موثوقة للتواصل مع الأنظمة البيولوجية وتدريبها وفهم الأساليب التي تنتج نتائج متسقة».
وأضاف: «يوفر هذا البحث إطارا لاختبار هذه الأسئلة على نطاق واسع، ويضع أساسا يمكن البناء عليه مع انتقال الحوسبة البيولوجية نحو التطبيقات العملية».
الدراسة لم تخضع بعد لمراجعة الأقران
لم تخضع أبحاث الملاحة هذه بعد لمراجعة الأقران، لكنها عرضت خلال مؤتمر NeurIPS 2026، كما أتيحت نتائجها عبر منصة arXiv لنشر الأبحاث العلمية الأولية.