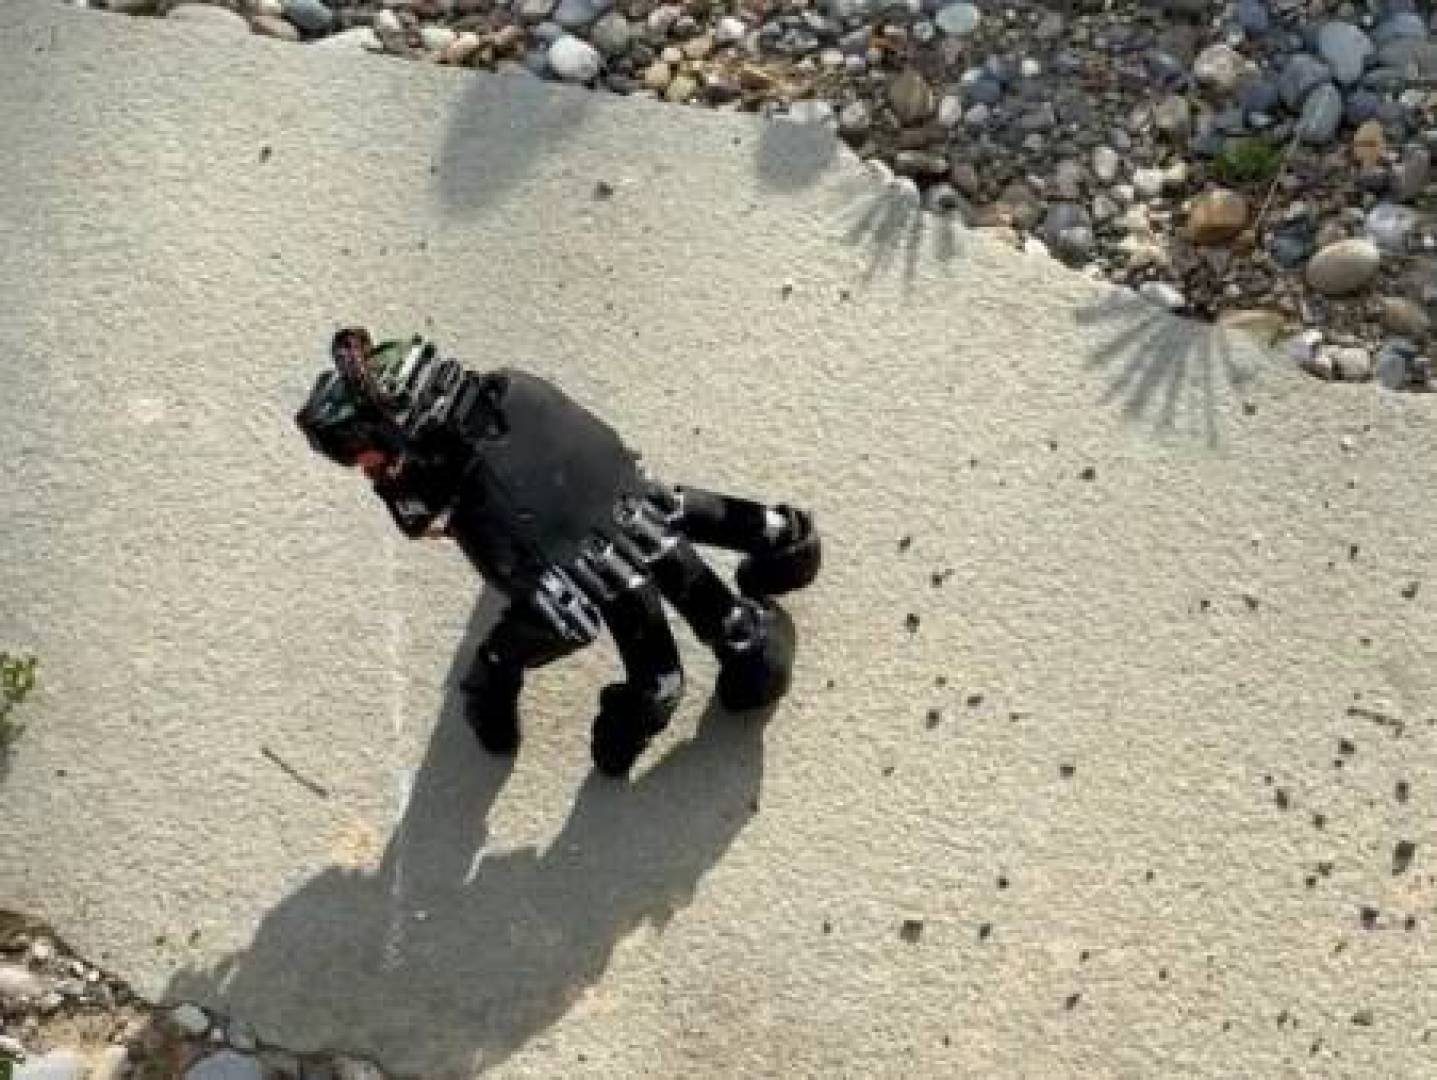
تمكن باحثون في المعهد الفدرالي السويسري للتكنولوجيا في زيورخ (ETH Zurich) من تطوير يد روبوتية قادرة على المشي باستخدام أطراف أصابعها، والنهوض مجددا بعد السقوط، وحتى الضغط على مفاتيح لوحة المفاتيح مع الحفاظ على توازنها.
وتشبه هذه اليد المتحركة شخصية «ثينغ» الشهيرة من مسلسل «عائلة آدامز» (The Addams Family)، وهي يد منفصلة تتحرك بمفردها، لكن الباحثين يسعون إلى توظيف هذه القدرة في تطبيقات عملية، تتيح للروبوت تنفيذ مهام في أماكن لا يستطيع جسمه الوصول إليها.
وتتمثل الفكرة في منح اليد الروبوتية القدرة على الانفصال عن جسم الروبوت والتحرك بشكل مستقل داخل المساحات الضيقة، لفحص الأشياء أو تشغيل أدوات التحكم أو تحريك الأجسام، ثم العودة إلى الروبوت لاحقا.
وقال عالم الروبوتات روبرت كاتزشمان لموقع ScienceAlert: «يمكن لروبوت في المستقبل أن يرسل يده إلى مساحة لا يستطيع جسمه دخولها، لفحص شيء ما أو تشغيل وحدة تحكم أو تحريك جسم، ثم يستعيدها بعد ذلك».
ويستعرض البحث، الذي نشره الفريق في صورة نسخة أولية على منصة arXiv ولم يخضع بعد لمراجعة الأقران، كيفية إضافة هذه القدرات إلى يد روبوتية متاحة تجاريا، دون الحاجة إلى إعادة تصميم أصابعها.
تحديات المشي على أطراف الأصابع
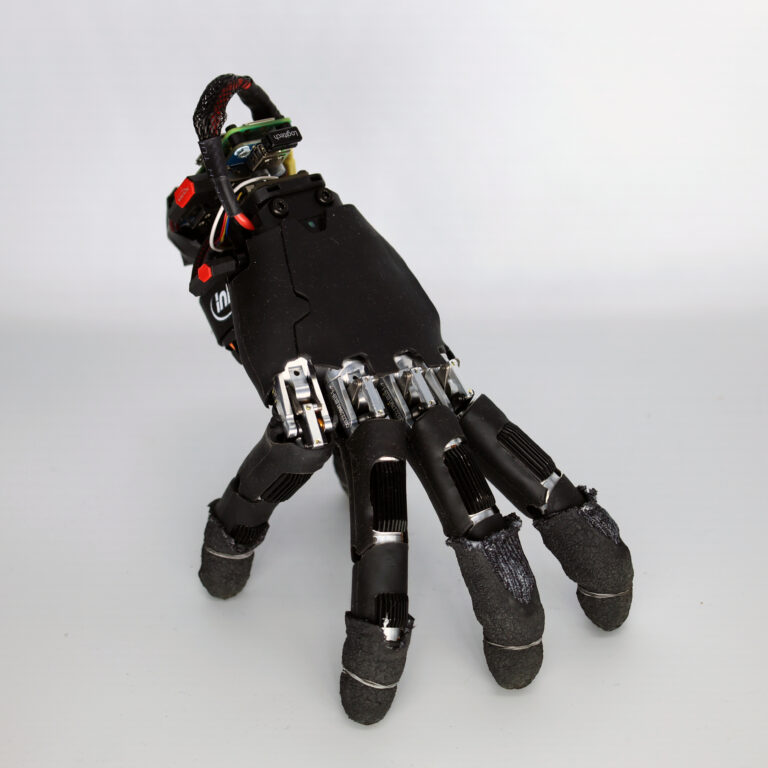
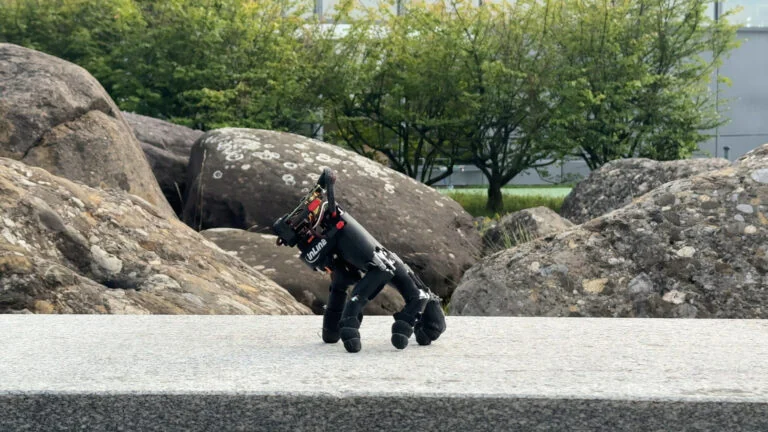 يد روبوتية (مصدر الصور Soft Robotics Lab )
كانت أصابع اليد نفسها أولى العقبات التي واجهت الباحثين.
فعندما يضع الإنسان يده على سطح طاولة مستندا إلى أطراف أصابعه فقط، ثم يرفع أحد الأصابع، تساعد الأصابع الأخرى على الحفاظ على توازن اليد.
لكن جعل اليد الروبوتية تمشي يتطلب منها تغيير نقاط الارتكاز باستمرار، مع تحمل وزنها بالكامل أثناء الحركة.
وأوضح أميرحسين كاظم بور، الباحث في مرحلة الدكتوراه والمؤلف الرئيسي للدراسة، لموقع ScienceAlert أن اختلاف أطوال الأصابع ووجود الإبهام على جانب واحد من اليد يجعلان عملية المشي أكثر صعوبة.
وأضاف أن الأصابع يجب أن تحافظ في الوقت نفسه على توازن اليد، وأن تكون قادرة على التفاعل مع الأجسام المحيطة بها.
ورغم أن الأيدي الروبوتية تستطيع بالفعل تنفيذ مهام دقيقة، فإن الذراع الروبوتية هي التي تتولى عادة نقلها إلى الموقع المطلوب. أما في هذه التجربة، فقد كان على الأصابع نفسها توفير الحركة والدعم والحفاظ على التوازن في آن واحد.
تجهيز اليد الروبوتية للتنقل المستقل
بدأ كاظم بور والباحث هيهوي تشنغ وروبرت كاتزشمان العمل باستخدام يد روبوتية من طراز WUJI، وأضافوا إليها بطارية وحاسوبا صغيرا ومستشعرا للحركة.
وبلغ الوزن الإجمالي للنظام بعد تجهيزه 818 غراما، أي نحو 1.8 رطل، مع تثبيت البطارية ومكونات الحوسبة على الجزء الخلفي من اليد، بحيث تحمل جميع المعدات اللازمة لتشغيلها بنفسها.
وقبل إجراء الاختبارات الفعلية، درب الباحثون برنامج التحكم الخاص باليد داخل بيئة محاكاة، باستخدام تقنية التعلم المعزز.
وتعتمد هذه التقنية على منح النظام مكافآت رقمية عندما ينفذ حركات مفيدة، مثل التقدم في الاتجاه المطلوب، وفرض عقوبات تقلل تقييمه عندما ينفذ حركات غير مرغوبة، مثل التأرجح المفرط الذي قد يؤدي إلى فقدان التوازن.
ومن خلال تكرار المحاولات، تعلم النظام تحديد الحركات التي تحقق أفضل النتائج.
وللتعامل مع اختلاف أطوال الأصابع وتوزيعها، حدد الباحثون لكل طرف إصبع موضعا مرجعيا يستند إلى وضعية اليد عند الاستقرار.
وكان الابتعاد عن هذه المواضع يؤدي إلى خفض تقييم الأداء، مع منح الأصابع حرية أكبر في الحركة على طول اتجاه التنقل المطلوب. وساعد هذا الأسلوب اليد على تعلم نمط مشي مناسب دون الحاجة إلى تحديد كل حركة مسبقا.
لكن نقل الحركات التي تعلمها النظام في المحاكاة إلى اليد الحقيقية تطلب قياس كيفية استجابة مفاصلها للأوامر، وكذلك الطريقة التي تنزلق بها أطراف أصابعها على الأسطح المختلفة.
وقال كاظم بور إن العامل الأساسي في نجاح التجربة كان تكييف التدريب مع شكل اليد، وضبط بيئة المحاكاة بعناية حتى تتطابق مع خصائص المعدات الحقيقية.
اليد الروبوتية تمشي على 14 نوعا من الأسطح
بعد إتمام التدريب، تمكنت اليد الروبوتية من الزحف والتحرك فوق 14 نوعا مختلفا من الأسطح خلال الاختبارات العملية.
وشملت هذه الأسطح الأرضيات الخشبية، والشبكات المعدنية، والعشب، والحصى.
وكان المشغل يرسل أوامر الحركة إلى اليد باستخدام وحدة تحكم شبيهة بوحدات التحكم في ألعاب الفيديو، بينما يتولى البرنامج المثبت داخلها تنسيق حركة الأصابع والحفاظ على التوازن دون الاستعانة بتوجيه الكاميرات.
وخلال اختبارات تغيير الاتجاه على سطح حصيرة، بلغ متوسط سرعة اليد 9.3 سنتيمترات في الثانية، أي نحو 3.7 بوصات في الثانية، وذلك خلال 21 تجربة.
كما درب الباحثون اليد على استعادة وضعيتها الطبيعية والوقوف مجددا بعد السقوط، ونجحت في ذلك خلال 21 تجربة من أصل 25 تجربة فعلية.
أما في التجارب الأربع الأخرى، فقد علقت بعض الأصابع بعضها ببعض، ما منع اليد من استعادة توازنها.
الضغط على أزرار لوحة المفاتيح أثناء الحركة
بعد إثبات قدرة اليد على الحركة والحفاظ على توازنها، اختبر الباحثون إمكانية رفع أحد أصابعها عن السطح لتنفيذ مهمة محددة، دون أن تفقد بقية الأصابع قدرتها على دعم اليد.
واستخدم الفريق نظام تحكم مدربا بصورة مستقلة، وتمكن من جعل اليد تضغط على مفتاح السهم الصحيح في لوحة المفاتيح خلال 29 أمرا من أصل 32 أمرا متتاليا.
وأتاح هذا الإنجاز استخدام اليد للتحكم في لعبة الألغاز «سوكوبان» (Sokoban)، التي تعتمد على دفع الصناديق وتحريكها إلى مواقع محددة.
وفي هذه التجربة، كان الإنسان هو الذي يختار الحركات المطلوبة، بينما تتولى اليد الروبوتية الضغط على مفاتيح لوحة المفاتيح لتنفيذها، دون الحاجة إلى الحصول على معلومات بصرية عن طريق الكاميرا.
دفع الأجسام مع الحفاظ على التوازن
اختبر الباحثون أيضا قدرة اليد على دفع جسم حقيقي، لكن هذه المهمة تطلبت إعدادا مختلفا.
فقد استخدموا كاميرا مثبتة في الأعلى لتتبع موقع اليد ومكعب صغير، وتوفير المعلومات اللازمة لتوجيه اليد نحو المكعب ودفعه باتجاه هدف محدد، مع الحفاظ على توازنها أثناء تنفيذ الحركة.
وتعتمد كل مهارة من هذه المهارات حاليا على نظام تحكم جرى تدريبه بصورة منفصلة، وهو ما يعني أن اليد لا تزال بحاجة إلى تطوير قدرتها على دمج هذه المهارات في مهام متتابعة وأكثر تعقيدا.
الخطوة المقبلة: دمج المهارات ومنح اليد قدرة على الرؤية
يركز الباحثون حاليا على دمج أنظمة التحكم المنفصلة في نظام واحد، بحيث تتمكن اليد من تنفيذ مهام أطول وأكثر تعقيدا، مع تحسين موثوقيتها وإضافة نظام رؤية مدمج يسمح لها بالتعرف على البيئة المحيطة بها.
ورغم نجاح الاختبارات الخارجية، فإن النتائج الحالية لا تثبت بعد قدرة اليد على التعامل بالدرجة نفسها من الكفاءة مع التضاريس غير المألوفة أو الأسطح التي لم تخضع للاختبار.
كما أن قدرة اليد على الانفصال تلقائيا عن روبوت أكبر، ثم إعادة الاتصال به بعد انتهاء المهمة، لا تزال هدفا مستقبليا لم يتحقق بعد.
وأشار كاتزشمان إلى أن استخدام آليات تحاكي عمل العضلات قد يساعد الأيدي الروبوتية مستقبلا على تعديل درجة صلابتها، بما يسمح لها بالتعامل مع الأجسام برفق أكبر وتجنب إتلافها.
وفي الوقت الحالي، تمكنت اليد من تعلم مجموعة من الحركات التي تحتاج إليها للتحرك خارج نطاق ذراع الروبوت، بينما يتمثل الهدف البعيد في إرسالها إلى أماكن ضيقة لتنفيذ مهام محددة ثم استعادتها.
وقد نشر الباحثون نتائج دراستهم في صورة بحث أولي على منصة arXiv، ولم تخضع الدراسة بعد لمراجعة علمية من قبل باحثين مستقلين.