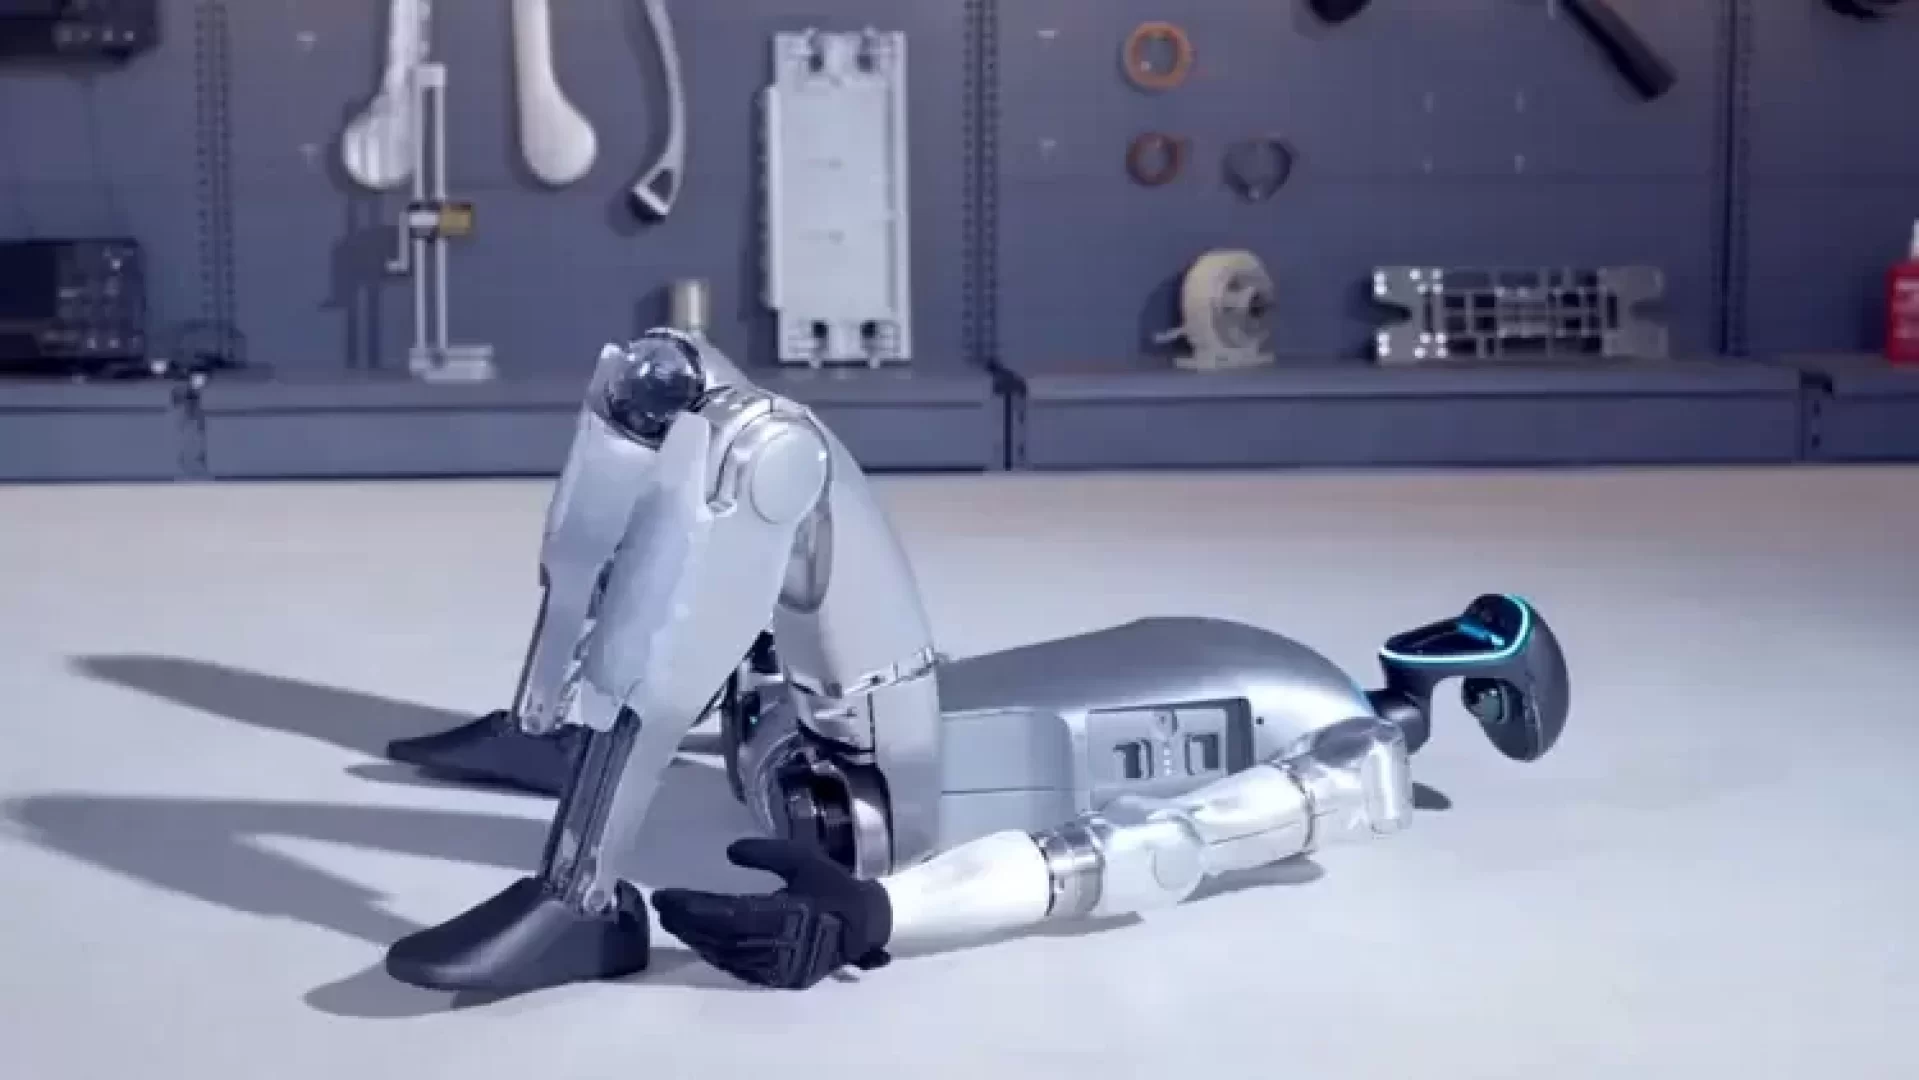
تعرض روبوت بشري من طراز G1، تنتجه شركة Unitree الصينية، لارتفاع شديد في درجة حرارته خلال مسابقة للروبوتات على جبل تايشان في الصين، واضطر المنظمون إلى نقله على نقالة إلى أسفل الجبل بعد انسحابه من السباق.
ووقعت الحادثة خلال النسخة الافتتاحية من مسابقة CMG World Robot Mount Taishan Competition، التي أقيمت في مقاطعة شاندونغ الصينية.
وفي وقت لاحق، أشارت شركة Unitree إلى احتمال مشاركة الروبوت في المنافسة من دون إجراء الضبط التقني اللازم، لكنها لم تقدم تفاصيل إضافية حول سبب ارتفاع حرارته، ما أثار نقاشا عبر الإنترنت بشأن قدرة الروبوتات البشرية على التحمل والعمل في البيئات الواقعية الصعبة.
وكانت الشركة قد عرضت مؤخرا روبوتها G1 وهو يخوض مواجهة تدريبية ذاتية مع إنسان، باستخدام نموذج الذكاء الاصطناعي UnifoLM-X2-1.0، في عرض أظهر تقدما في تقنيات التحكم الفوري بالروبوتات.
اختبار صعب لقدرة الروبوت على التحمل
واجه الروبوت البشري الصيني اختبارا قاسيا للتحمل بعد ارتفاع حرارته خلال سباق لتسلق جبل تايشان في 2 نوفمبر، وهو ما سلط الضوء على الصعوبات التقنية المرتبطة بتشغيل الروبوتات ثنائية الأرجل لفترات طويلة على التضاريس الوعرة.
وكان الروبوت من النسخة التطويرية G1، التي ظهرت أيضا في حفل عيد الربيع الصيني، قد تعرض لارتفاع الحرارة أثناء السباق، ما دفع المشغل إلى سحبه من المنافسة.
وبعد ذلك، وضع موظفو تنظيم الفعالية الروبوت على نقالة وحملوه إلى أسفل الجبل.
وشكلت المسابقة اختبارا صعبا لقدرات الروبوت على الحركة والحفاظ على التوازن وإدارة الحرارة. وامتد المسار لمسافة تقارب 3.9 كيلومترات، أي 2.4 ميل، بين منطقتي هونغمن وتشونغتيانمن، واشتمل على أكثر من 3100 درجة سلم، مع ارتفاع إجمالي بلغ نحو 600 متر، أي 1970 قدما.
وعلى خلاف العروض التي تجري عادة على أرضيات داخلية مستوية، تطلب هذا المسار من الروبوت التعامل مع تضاريس غير منتظمة وصعود سلالم متكررة، مع الحفاظ على توازنه أثناء الحركة، وفقا لما أورده موقع Global Times.
لماذا يشكل التسلق تحديا للروبوتات البشرية؟
يرى خبراء أن العمل في مثل هذه الظروف يفرض متطلبات كبيرة على الأنظمة الميكانيكية والإلكترونية للروبوتات البشرية.
فالمشي يتطلب تنسيقا مستمرا بين المفاصل والمحركات وأجهزة الاستشعار وأنظمة التحكم الموجودة على متن الروبوت.
أما صعود آلاف الدرجات، فيضيف تحديات أخرى، إذ يتعين على الروبوت تعديل حركات ساقيه ووضعية جسمه وتوازنه بشكل متكرر، للتعامل مع التغيرات في الارتفاع وطبيعة المسار.
وتعد إدارة الحرارة عاملا أساسيا آخر عند تشغيل الروبوت لفترات طويلة. فالمحركات والمشغلات الميكانيكية والأجهزة الحاسوبية والإلكترونيات المسؤولة عن إدارة الطاقة تنتج حرارة أثناء تنفيذ المهام التي تتطلب جهدا كبيرا.
وإذا تجاوزت الحرارة المتولدة قدرة النظام على تبديدها، فقد ترتفع درجات الحرارة الداخلية، الأمر الذي يمكن أن يؤثر في موثوقية التشغيل وأداء المكونات.
لذلك، أثارت الحادثة تساؤلات حول مدى قدرة الروبوتات البشرية على التحكم في حرارتها خلال النشاط البدني المطول، وليس فقط أثناء العروض التوضيحية القصيرة.
روبوت G1 يواجه تساؤلات حول أدائه
أشارت شركة Unitree إلى أن النسخة التطويرية من الروبوت G1 ربما شاركت في المسابقة من دون ضبط إعداداتها بالشكل المناسب.
لكن الشركة لم تكشف عن تفاصيل تقنية إضافية بشأن الحادثة، كما لم تحدد المكون المسؤول عن ارتفاع درجة الحرارة.
وأدى انسحاب الروبوت إلى تجدد النقاش حول الفرق بين إظهار القدرة على الحركة والمحافظة على هذه القدرة في ظروف تشغيل صعبة ولفترات طويلة.
فقد يتمكن الروبوت البشري من المشي أو الركض أو تنفيذ حركات معقدة خلال فترات قصيرة نسبيا، لكن الحفاظ على هذه القدرات أثناء التشغيل المطول يتطلب تنسيقا موثوقا بين مكوناته الميكانيكية وبرمجيات التحكم وأنظمة إدارة الحرارة.
وبحسب محللين، كشفت مسابقة جبل تايشان هذه التحديات بصورة عملية. فقد شكل الجمع بين آلاف درجات السلم والحركة المستمرة والتغيرات الكبيرة في الارتفاع اختبارا مختلفا عن الظروف الخاضعة للرقابة التي تستخدم عادة في العروض والتجارب المخبرية.
كما أبرزت المسابقة أهمية تقييم الروبوتات على أساس قدرتها على مواصلة العمل، وليس فقط نجاحها في تنفيذ حركات منفردة.
ولا تعني هذه الحادثة بالضرورة وجود قصور جوهري في منصة G1، خصوصا في ظل إشارة شركة Unitree إلى احتمال عدم ضبط النسخة التطويرية بالشكل المناسب للمسابقة.
لكنها توضح سبب تحول القدرة على التحمل والاستقرار الحراري والتكيف مع الظروف المختلفة إلى معايير مهمة لتقييم أداء الروبوتات البشرية.